تصاویر برنامه


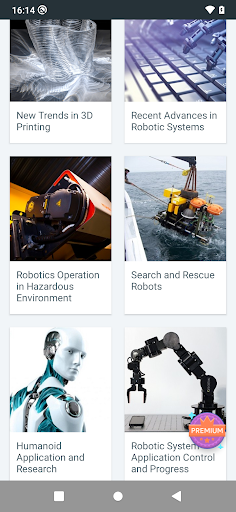
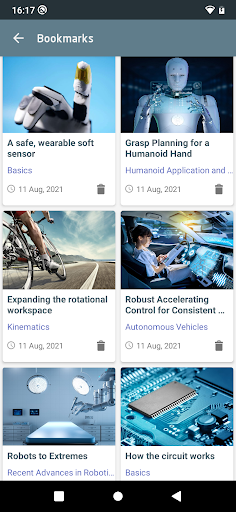


معرفی برنامه
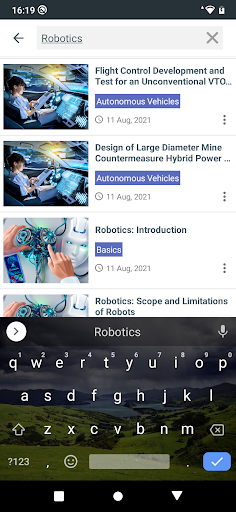
این اپلیکیشن مهندسی رباتیک، دانش و مهارتهای لازم درباره مبانی رباتیک را در اختیار شما میگذارد: مدلسازی، برنامهریزی، کنترل و موارد دیگر
►این اپلیکیشن کاربر را در یک فرایند طراحی گامبهگام در این حوزه تخصصیِ پرشتابِ طراحی ربات همراهی میکند. این اپلیکیشن روشها و نمونههای مهم و دقیقی درباره طراحی قطعات مکانیکی رباتها و سامانههای خودکار در اختیار مهندسان حرفهای و دانشجویان قرار میدهد. اپلیکیشن رباتیک بر جنبههای الکتریکی و کنترلی طراحی تأکید دارد، اما بهصورت عملی به چگونگی طراحی و ساخت اجزا، ماشین یا سامانه نمیپردازد.✫
►این اپلیکیشن از مبانی فنی تا پیامدهای اجتماعی و اخلاقی رباتیک، مجموعهای جامع از دستاوردهای این حوزه را ارائه میدهد و زمینهای برای پیشرفتهای بیشتر در راستای چالشهای جدید رباتیک فراهم میکند.✫
►این راهنمای کامل، رویکردی مقدماتی به رباتیک دارد و کاربر را با مهارتهای ضروری الکترونیک، مکانیک و برنامهنویسی برای ساخت ربات خود آشنا میکند. این اپلیکیشن بر مدلهای هندسی سازوکارهای ربات تمرکز دارد. ماتریس دوران و جهتگیری و کواترنیونها. وضعیت و جابهجایی یک جسم با استفاده از ماتریسهای تبدیل همگن بهصورت ریاضی بررسی میشود.✫
►این اپلیکیشن سفری جامع در مبانی سینماتیک ربات، دینامیک و کنترل در سطح مفصل است؛ سپس به مدلهای دوربین، پردازش تصویر، استخراج ویژگی و هندسه اپیپولار میپردازد و همه این موارد را در یک سامانه سرووی بصری به هم پیوند میدهد.✫
❰ مفید برای - پژوهشگران و دانشجویان تحصیلات تکمیلی در حوزه رباتیک و سامانههای خودکار، مهندسی برق و مکانیک، اقتصاد بینالملل، هوش مصنوعی و ادراک ماشینی.
رباتهای انساننما، رباتیک فضایی، خودکارسازی صنعتی ❱
☆در پایان، اپلیکیشن به دستاوردها و محدودیتهایی میپردازد که از روششناسیهای پژوهشی گوناگون پدید آمدهاند، همچنین کاربردهای آموزشی بالقوه و مفاهیم تعامل انسان و ربات را برای توسعه الگوهای یادشده بررسی میکند.☆
【 موضوعات مورد بررسی در ادامه فهرست شدهاند】
⇢ رباتیک: مقدمه
⇢ رباتیک: دامنه و محدودیتهای رباتها
⇢ طبقهبندی سامانههای رباتیک
⇢ کاربردهای کنونی رباتها
⇢ اجزای رباتها
⇢ رباتهای صنعتی چه هستند؟
⇢ مزایای رباتها
⇢ موقعیت و جهتگیری اشیا در خودکارسازی رباتیک
⇢ سینماتیک دستافزارها – مستقیم و معکوس
⇢ سینماتیک دستافزارها: تحلیل سرعت
⇢ سامانه تشخیص صدای ربات چگونه کار میکند؟
⇢ حسگرهای نوری در رباتها
⇢ سامانه بینایی در رباتها
⇢ رباتها در مهندسی و تولید
⇢ رباتیک: ساخت یک ربات
⇢ رباتیک: ساختار رباتهای صنعتی یا دستافزارها: انواع بدنههای پایه – ۱
⇢ رباتیک: ساختار رباتهای صنعتی یا دستافزارها: انواع بدنههای پایه – ۲
⇢ سامانه رباتیک دستکاری: رباتهای نوع دستی
⇢ ویژگیهای موردنیاز یک مولتیمتر برای ساخت ربات
⇢ اندازهگیری مقاومت مقاومتها
⇢ ویژگیهای اختیاری مولتیمترها برای ساخت ربات
⇢ مقاومتهای متغیر: شناسایی پتانسیومترها
⇢ تراشه مقایسهگر ولتاژ LM393
⇢ روش آزمایش لامپهای LED
⇢ ویژگیهای پایه LED
⇢ رباتهای مفصلی – SCARA و PUMA
⇢ بدنههای پایه رباتها: پایه ربات مفصلی
⇢ بدنههای پایه رباتها: ربات با پایه کروی - کنترل و کاربرد
⇢ سامانه رباتیک دستکاری: ربات کنترل از راه دور یا هدایتشونده از راه دور
⇢ ربات با پایه کروی: ساختار و فضای کاری
⇢ بدنههای پایه رباتها: ربات با پایه استوانهای
⇢ مقدمهای بر فناوری رباتیک
⇢ مزایای رباتیک در مهندسی
⇢ رباتیک پزشکی
⇢ رسیدگی به رباتهای صنعتی از رده خارجشده
⇢ روشهای تنظیم حلقه PID در رباتیک
⇢ هوندا آسیمو - تا چه زمانی رباتها وارد خانهها میشوند؟
⇢ مغز و بدن یک ربات
⇢ آینده رباتیک
⇢ سامانههای رباتیک دستکاری: ربات نوع خودکار
⇢ ویژگیهای اضافی پیشنهادی برای مولتیمترها در ساخت ربات
⇢ شناسایی و خرید مقاومتها
⇢ سادهسازی مفاهیم سامانه کنترل خودآموز
⇢ خودکارسازی
⇢ انواع ربات
⇢ تحصیلات موردنیاز در حوزه رباتیک
⇢ فناوریهای یک ربات
برنامههای مرتبط



دیگران نصب کردهاند




برنامههای مشابه